Forschung
Skalierbare Trainingsumgebungen
Motivation
Hochwertige physikalische Interaktionsdaten sind für das Training komplexer Robotersysteme entscheidend, jedoch stellt deren großflächige Sammlung weiterhin einen kritischen Engpass dar. Herkömmliche Datensammlungsverfahren sind oft durch Kosten, Skalierbarkeit und Wiederholbarkeit eingeschränkt, was Fortschritte in der verkörperten Intelligenz begrenzt. Die Überwindung dieser Grenzen durch systematische, großskalige robotische Trainingsinfrastrukturen könnte die Weiterentwicklung intelligenter autonomer Robotik erheblich beschleunigen.
Forschungsrichtung
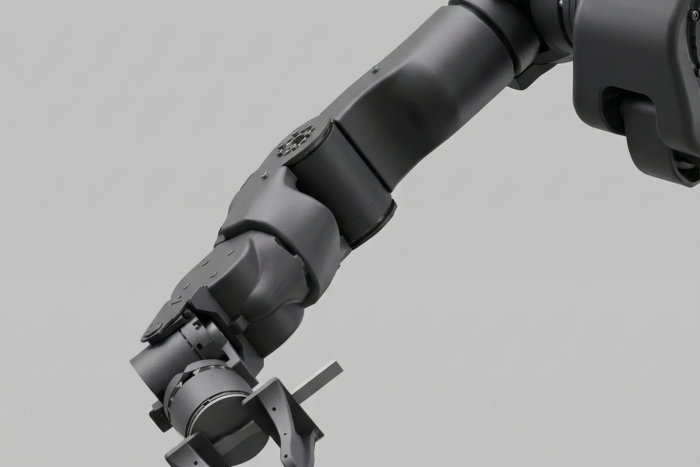
Wir untersuchen skalierbare Trainingsumgebungen, konzipiert als physische Datenmaschinen, um systematisch umfangreiche Interaktionsdatensätze zu sammeln. Diese Umgebungen nutzen automatisierte kontinuierliche Datenerfassungsprozesse, um das Training von Embodied Intelligence Modellen zu verbessern. Unsere Forschung zielt darauf ab, Datenknappheit zu überwinden und robuste Roboterverhalten auf Grundlage umfangreicher realer Erfahrungen zu ermöglichen.