Forschung
Physical AI & Robotik
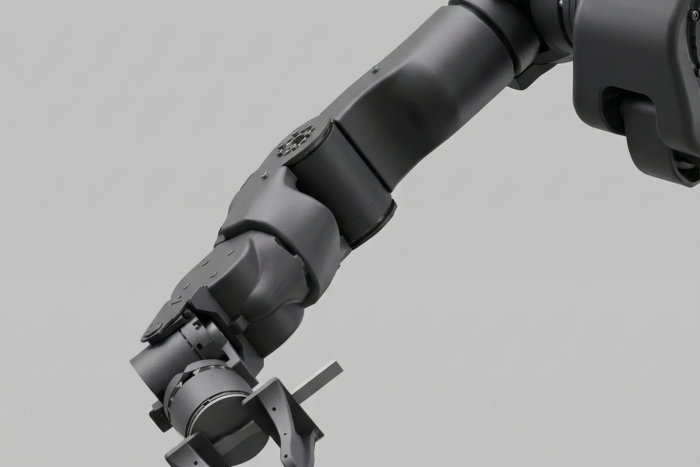
Ein Roboter in einer Küche, einem Labor oder einem Operationssaal steht vor Situationen, die niemand vorher programmiert hat. Er muss Bild, Sprache und die eigene Körperwahrnehmung zusammenbringen, daraus eine Handlung ableiten, das Ergebnis bewerten und beim nächsten Mal besser sein.
Für einen Bildgebungslehrstuhl ist das kein Bruch: Sensorfusion, Repräsentationslernen und Echtzeit-Signalverarbeitung sind dieselben Werkzeuge wie in der PET-Rekonstruktion – nur mit einem Aktuator am Ende. Der Anwendungsbezug liegt langfristig in der medizinischen und klinischen Robotik.
Forschungsthemen
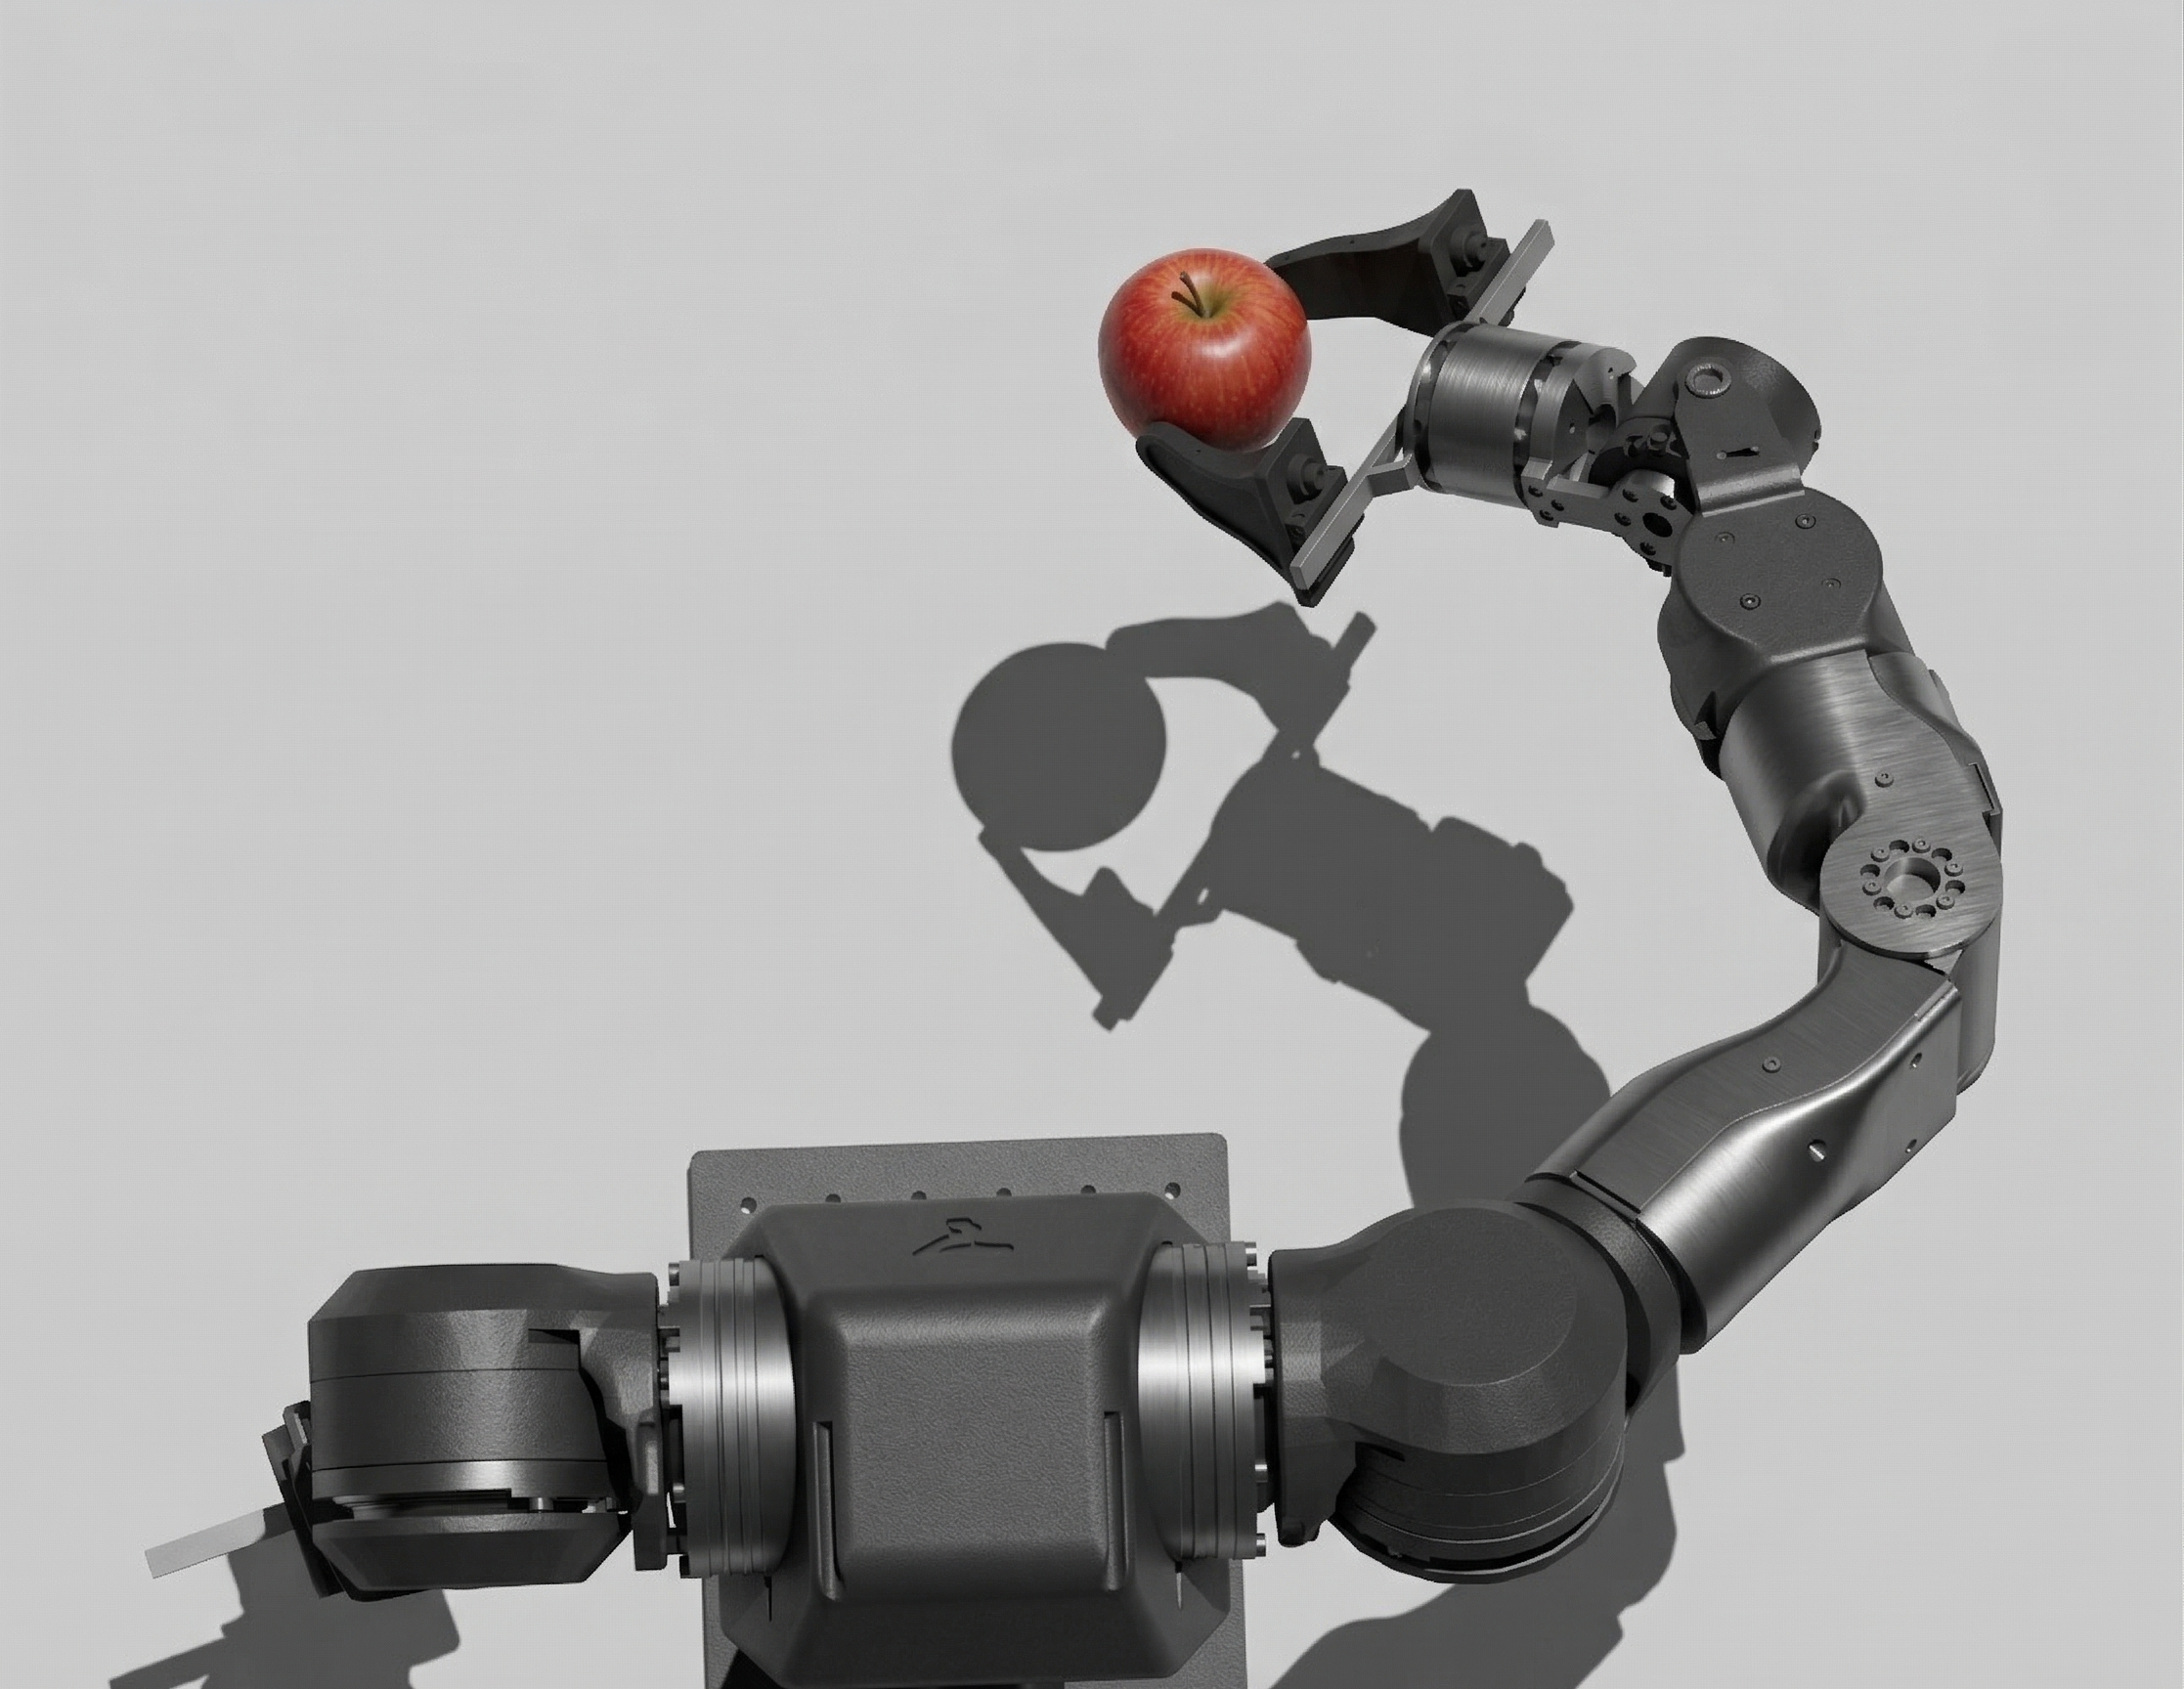
Multimodal Foundation Models (VLA)
Motivation In einer zunehmend komplexen und dynamischen Welt benötigen Roboter die Fähigkeit, multimodale Informationen wie visuelle, sprachliche und propriozeptive Daten…
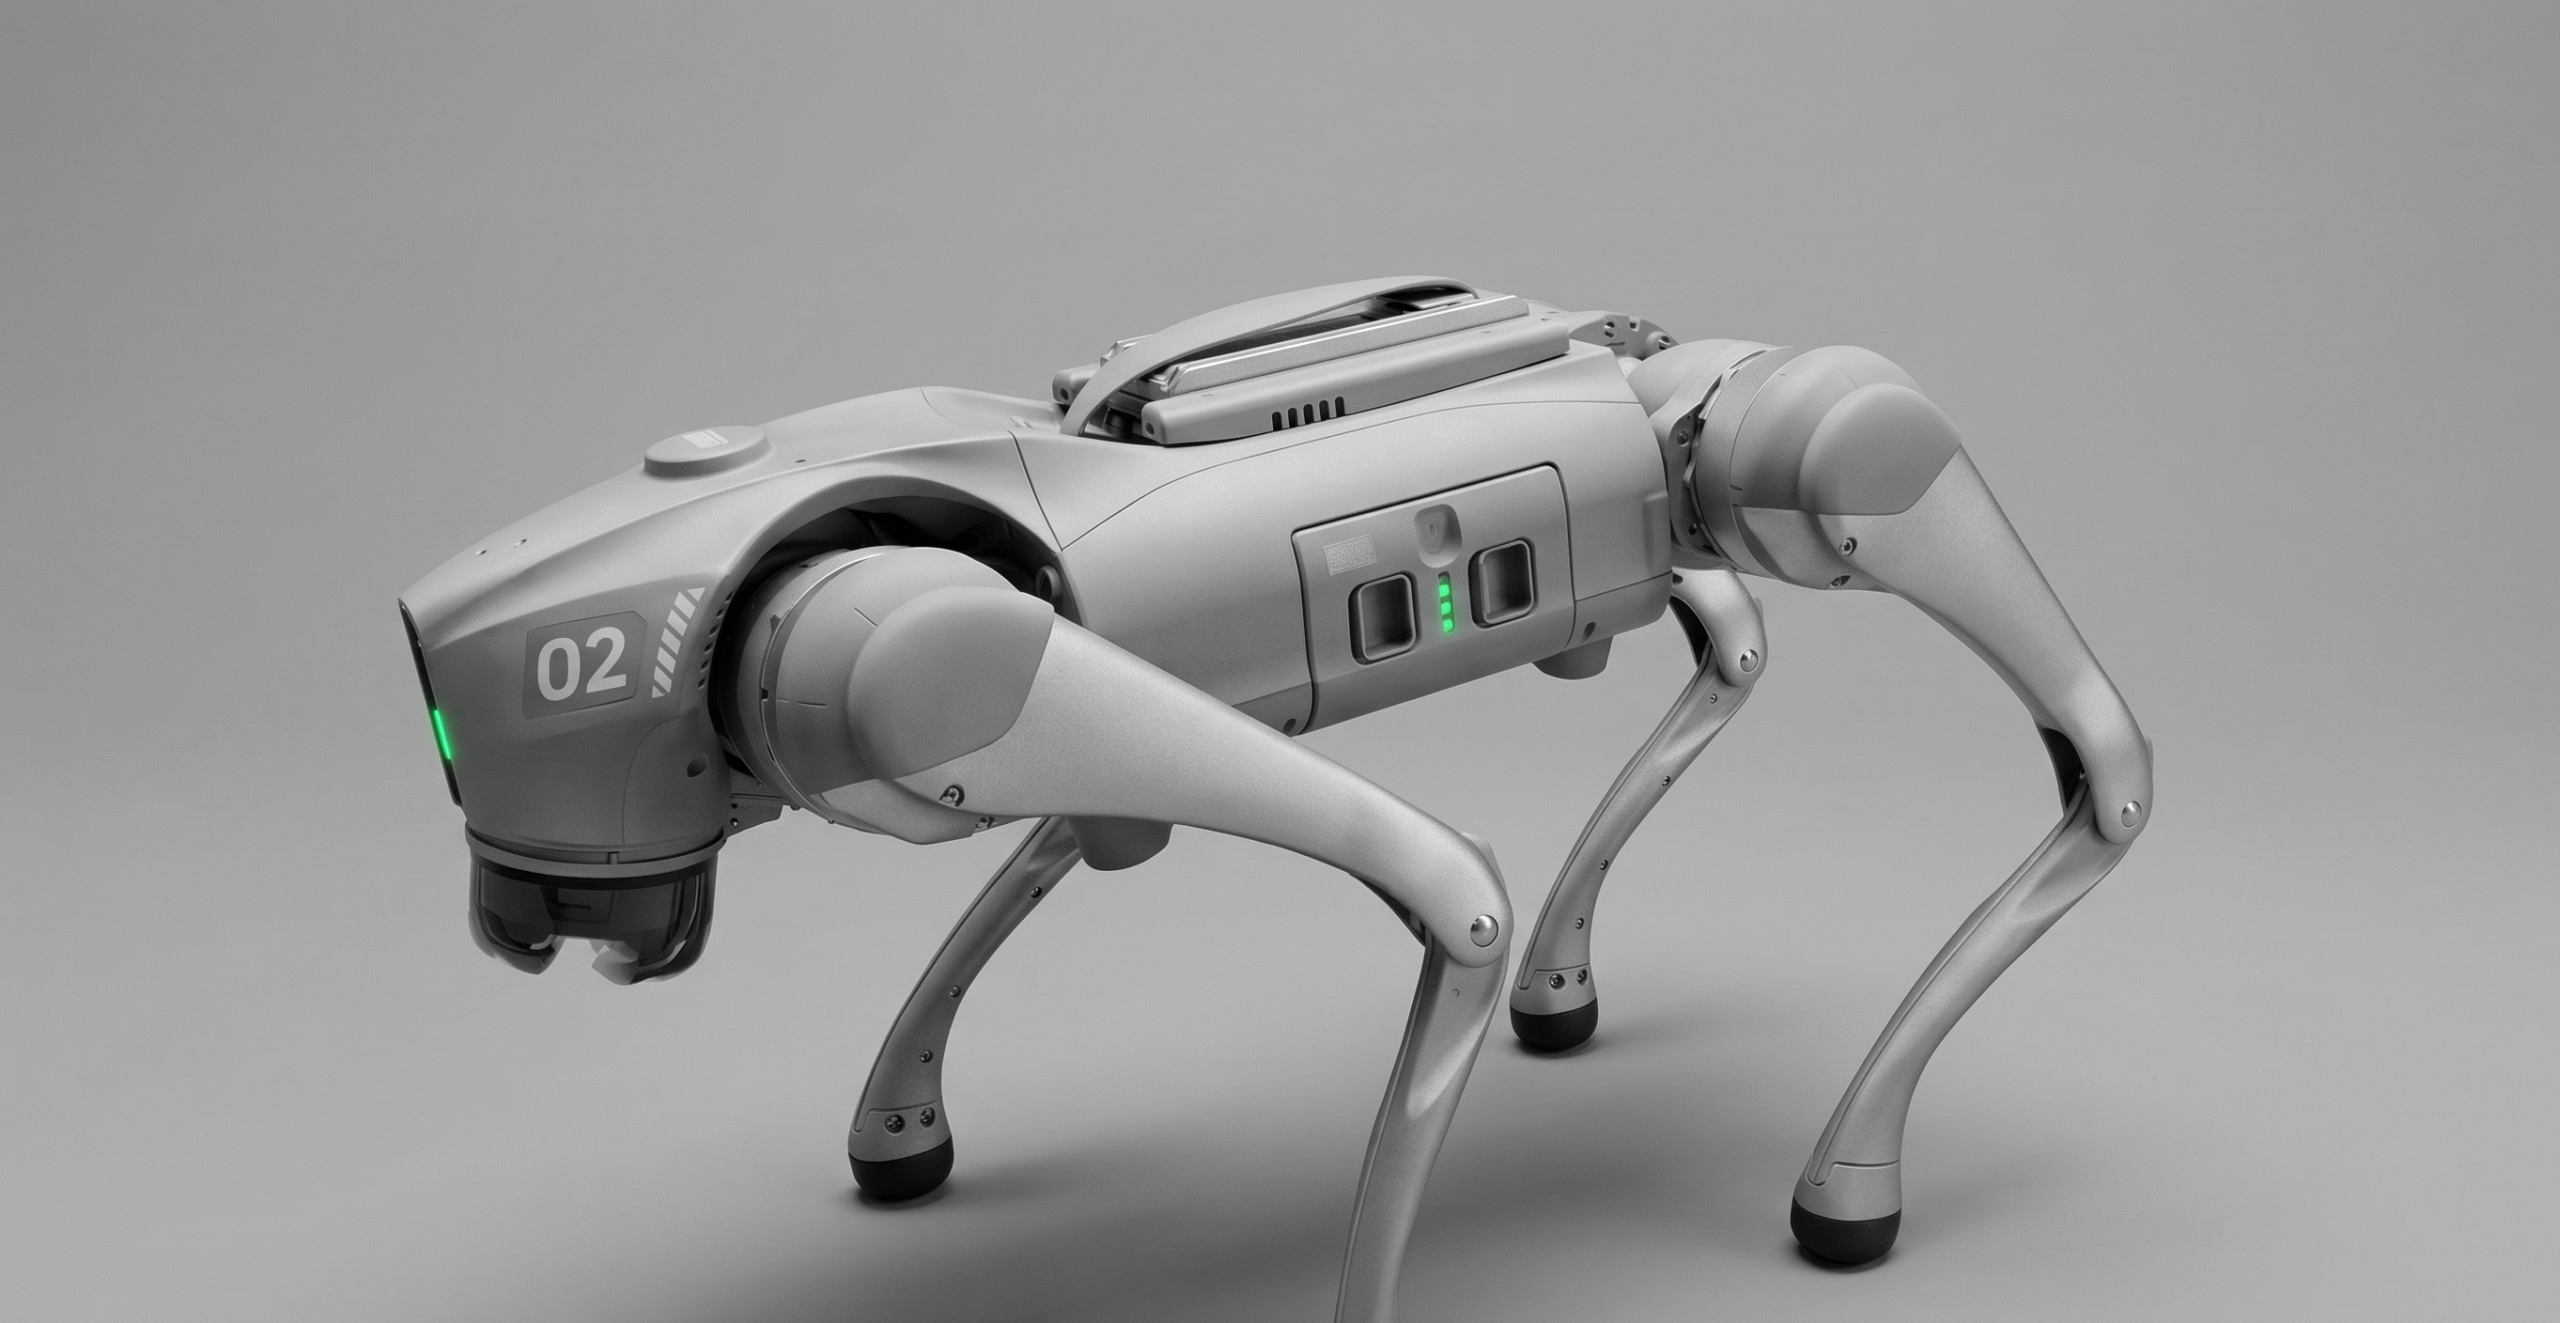
Cross-Embodiment Robotic Generalization
Motivation Robotic intelligence leidet derzeit unter begrenzter Übertragbarkeit zwischen verschiedenen Hardwareplattformen, was praktische Einsatzmöglichkeiten erheblich einschränkt. Die Erforschung von Modellen,…
Skalierbare Trainingsumgebungen
Motivation Hochwertige physikalische Interaktionsdaten sind für das Training komplexer Robotersysteme entscheidend, jedoch stellt deren großflächige Sammlung weiterhin einen kritischen Engpass…
Experiential Learning und autonome Fehlerkorrektur
Motivation Während verhaltensbasiertes Klonen einen Ausgangspunkt bietet, entstehen dabei oft brüchige Roboterverhalten, die unter unerwarteten Bedingungen scheitern. Für wirksame Anwendungen…
Visual and Tactile Sensor Fusion
Motivation Robotische Manipulationsaufgaben stoßen häufig an Grenzen, wenn visuelle Wahrnehmung allein nicht ausreicht, insbesondere wenn Objekte verdeckt sind oder intensiver…
Echtzeitsteuerung und Optimierung in der Robotik
Motivation Effiziente Robotersteuerung erfordert eine schnelle Reaktion auf sensorische Eingaben, was durch begrenzte Rechenkapazitäten in Edge-Geräten erschwert wird. Inkonsistenzen oder…
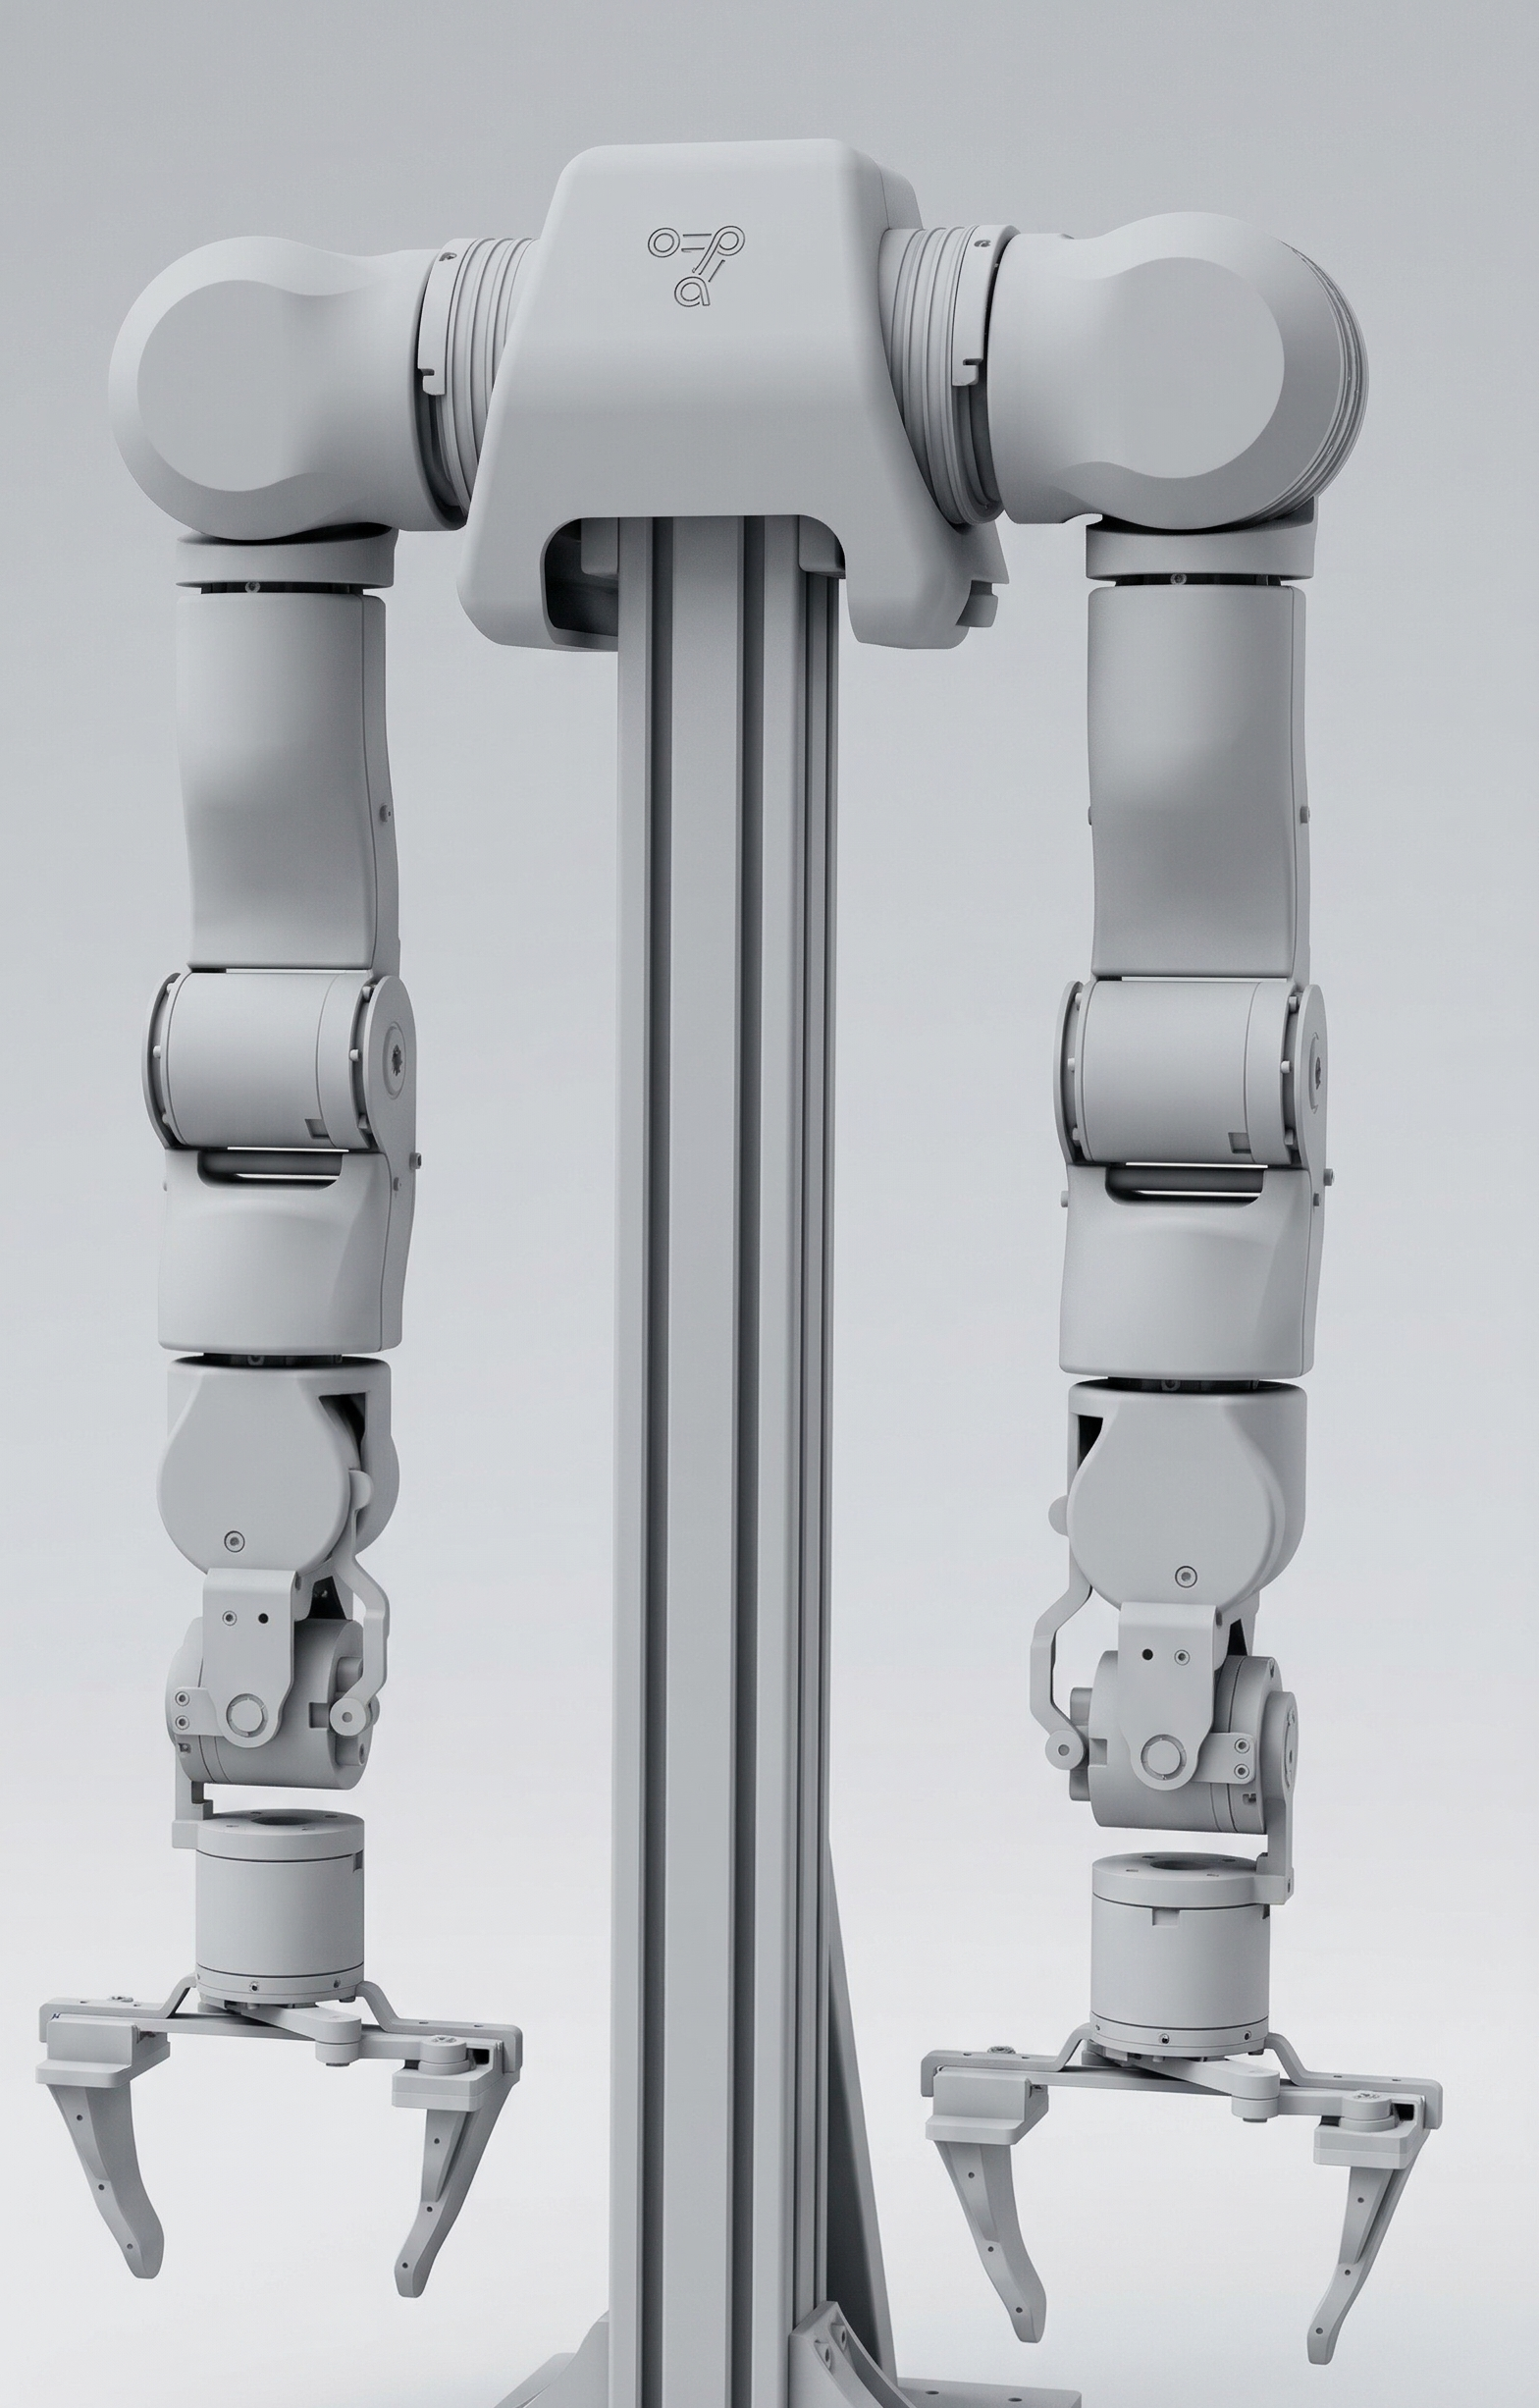
Federated Learning for Distributed Robotic Fleets
Motivation Verteilte Robotersysteme besitzen enormes Potenzial zur Erfassung vielfältiger Interaktionsdaten, stehen jedoch vor erheblichen Herausforderungen hinsichtlich Datenschutz und Bandbreite bei…
Privacy-Preserving Knowledge Distillation
Motivation Mit dem zunehmenden Einsatz robotischer Systeme in vielfältigen und sensiblen Umgebungen wächst der Bedarf, erlernte Fähigkeiten zu teilen, ohne…